02SELECTED SYSTEM
SWARM ROUTING / 2026
多无人机协同巡检
ROUTING UNDER MOVING CONSTRAINTS
让多架无人机在时限、负载和动态管制区同时存在时,仍然给出可审计、可复现的协同路线。
算法编程与实验实现4独立巡检算例
31Python 源文件
15/15核心测试通过
≤540m审计后任务时限
CHAPTER 01SYSTEM
先决定谁去哪里,再处理路上突然出现的限制。
全局层使用双层 mTSP 遗传算法分配任务并平衡负载;执行层面对动态管制区,用 A* 重规划与等待策略修正路线。
继续滚动
CHAPTER 02VERIFICATION
四个算例,逐项检查。
实验计算了理论下界,并使用 SciPy/HiGHS 与可选 Gurobi 的 MILP 模型交叉核验。四个算例都满足任务时限和审计约束;目前没有证明全局最优。
- 四算例最终机数配置为 4 / 3 / 5 / 4
- 负载、时限、禁飞区穿越与节点覆盖均进入自动审计
- 结果包包含 SHA-256 清单与可复现实验入口
继续滚动
CHAPTER 03FLIGHT PATHS
把结果画出来,再检查一遍。
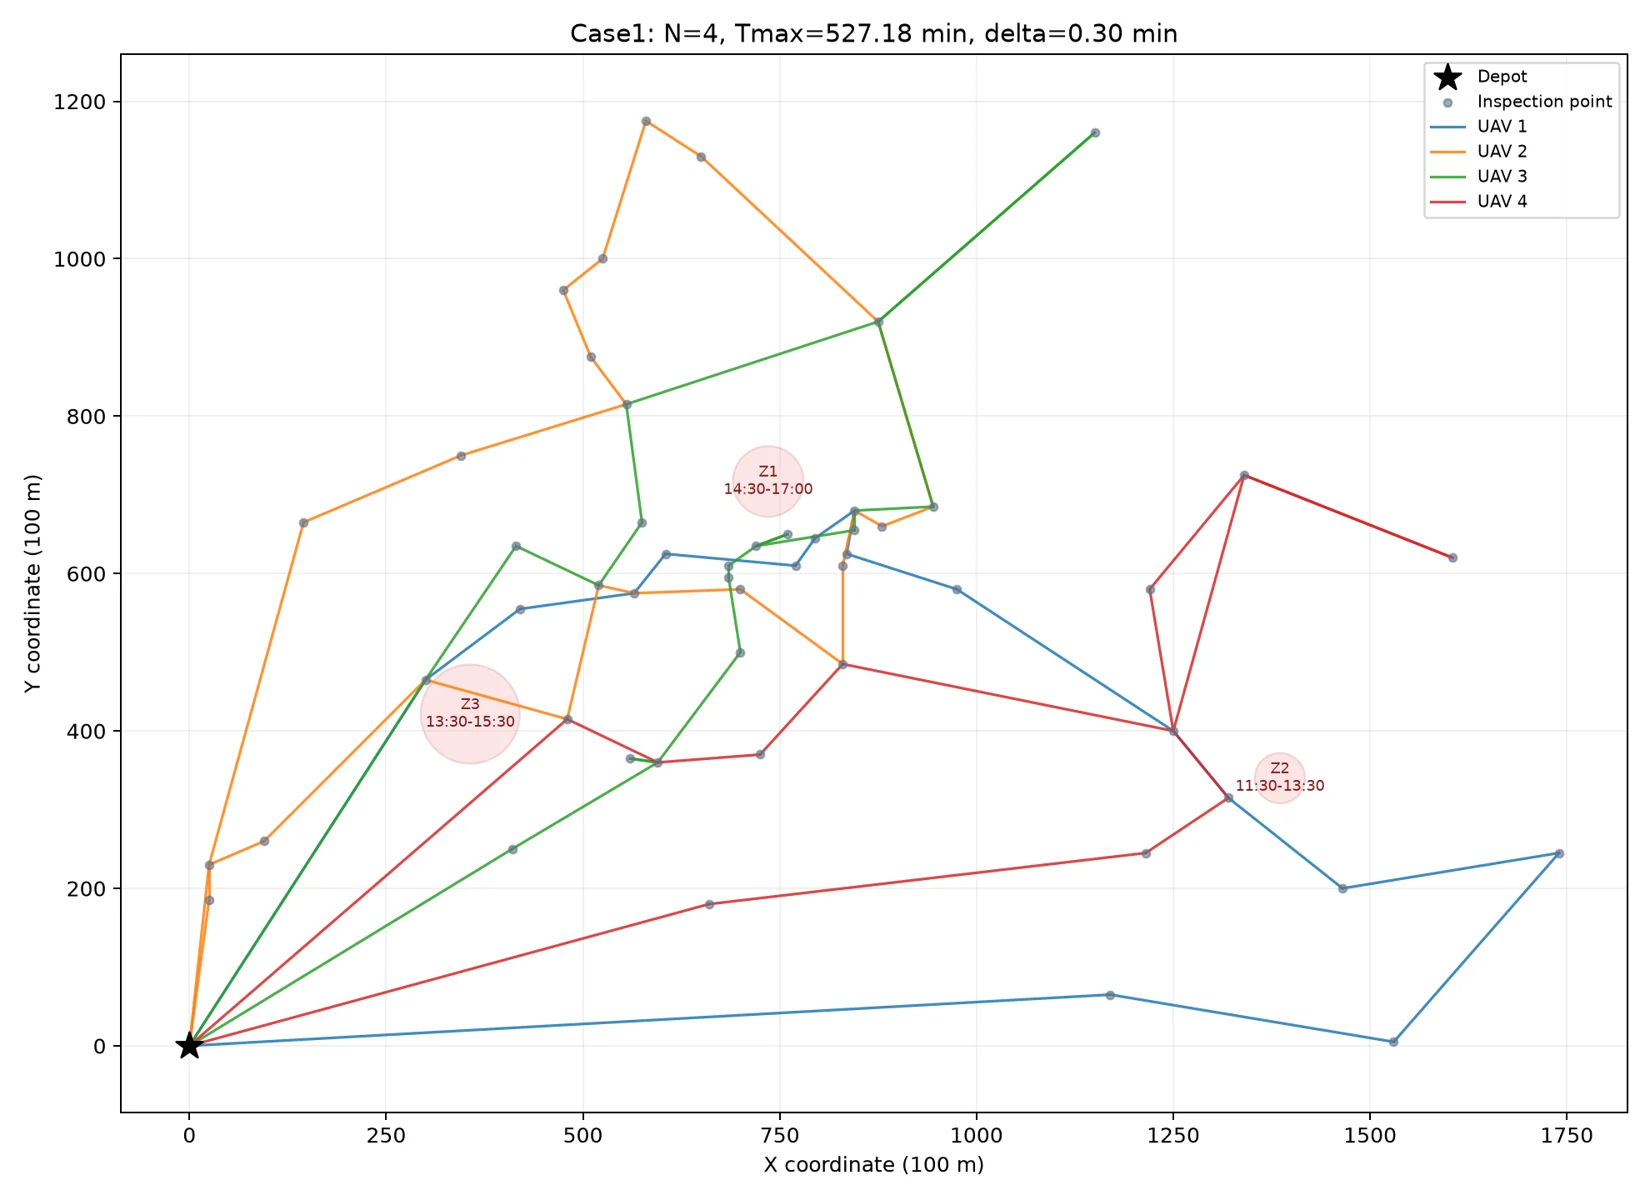
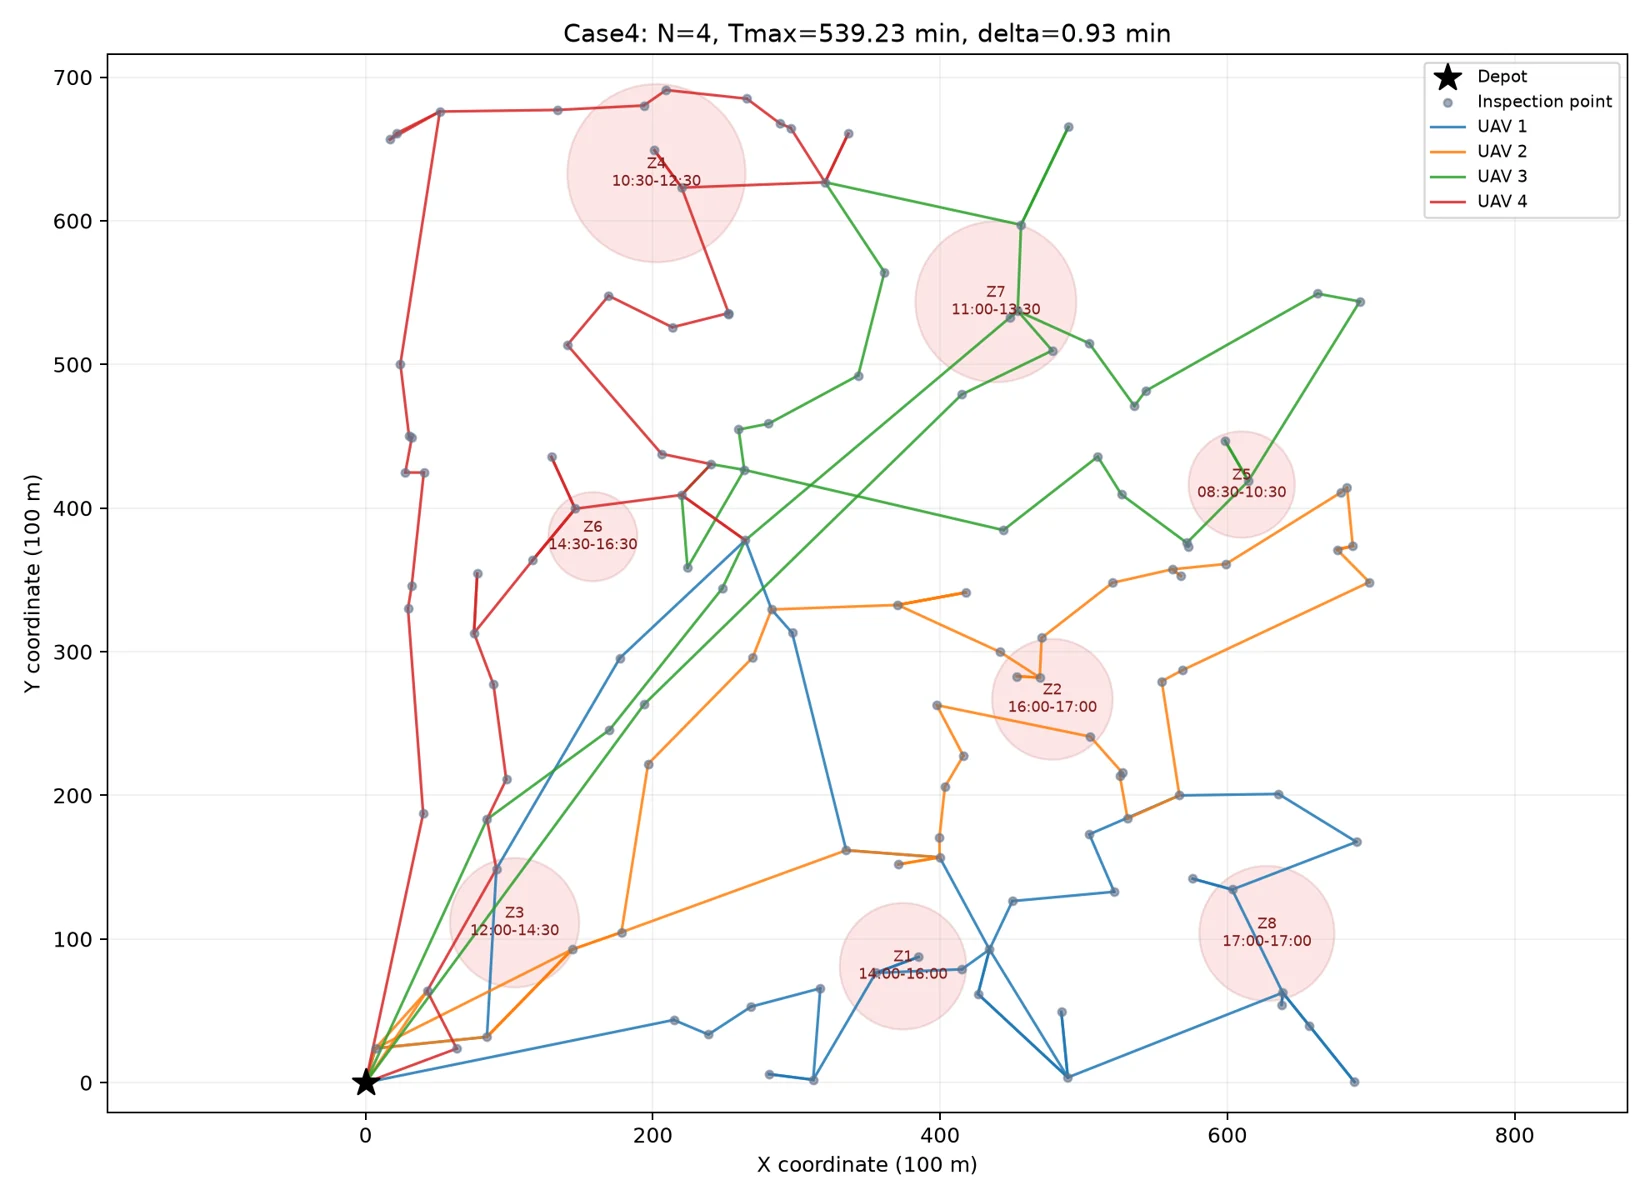
航迹图用不同颜色区分无人机,叠加巡检节点和动态管制区。配合收敛曲线与审计结果,可以检查任务分配、绕行和负载是否合理。
继续滚动
PythonGenetic AlgorithmmTSPA*MILPHiGHS
QUESTION THE SYSTEM还想了解